Nkawom
Robɔt adwuma no ntrɛwmu ntɛmntɛm no akɔ akyiri koraa sen aduruyɛdan mu nhwɛsode ahorow a wɔahyɛ da ayɛ no. Ɛnnɛ, wɔde nhyehyɛe ahorow a ɛde ne ho di dwuma wɔ mmeae a efi arctic nhwehwɛmu mmeae a ɛnyɛ zero so kosi mfiridwuma mu adwumayɛbea ahorow a wɔde nsu gu mu no akwan a ɛhɔ yɛ hyew kɛse so. Ade titiriw a ɛwɔ saa ntrɛwmu yi mu ne nkitahodi a ɛho hia a ɛda afiri no ne asase ntam no. Bere a ano aduru a wɔmfa nni dwuma wɔ hɔ no, sɔre a amanne kwan so rɔba tracks abɛyɛ ade titiriw ma nnwumakuw a wɔrehwehwɛ sɛ wɔbɛma nneɛma a ɛtwetwe, akyɛ, ne ahoɔden a wɔde di dwuma yiye no ayɛ yiye. Sɛ wɔsakra mfiri a ɛwɔ drive system mu a, ɛma wohu sɛ ɛnyɛ sɛ robɔt bi retu kɛkɛ, na mmom ɛreyɛ adwuma pɛpɛɛpɛ wɔ oprehyɛn mu wɔ ne dwumadibea pɔtee no mu.
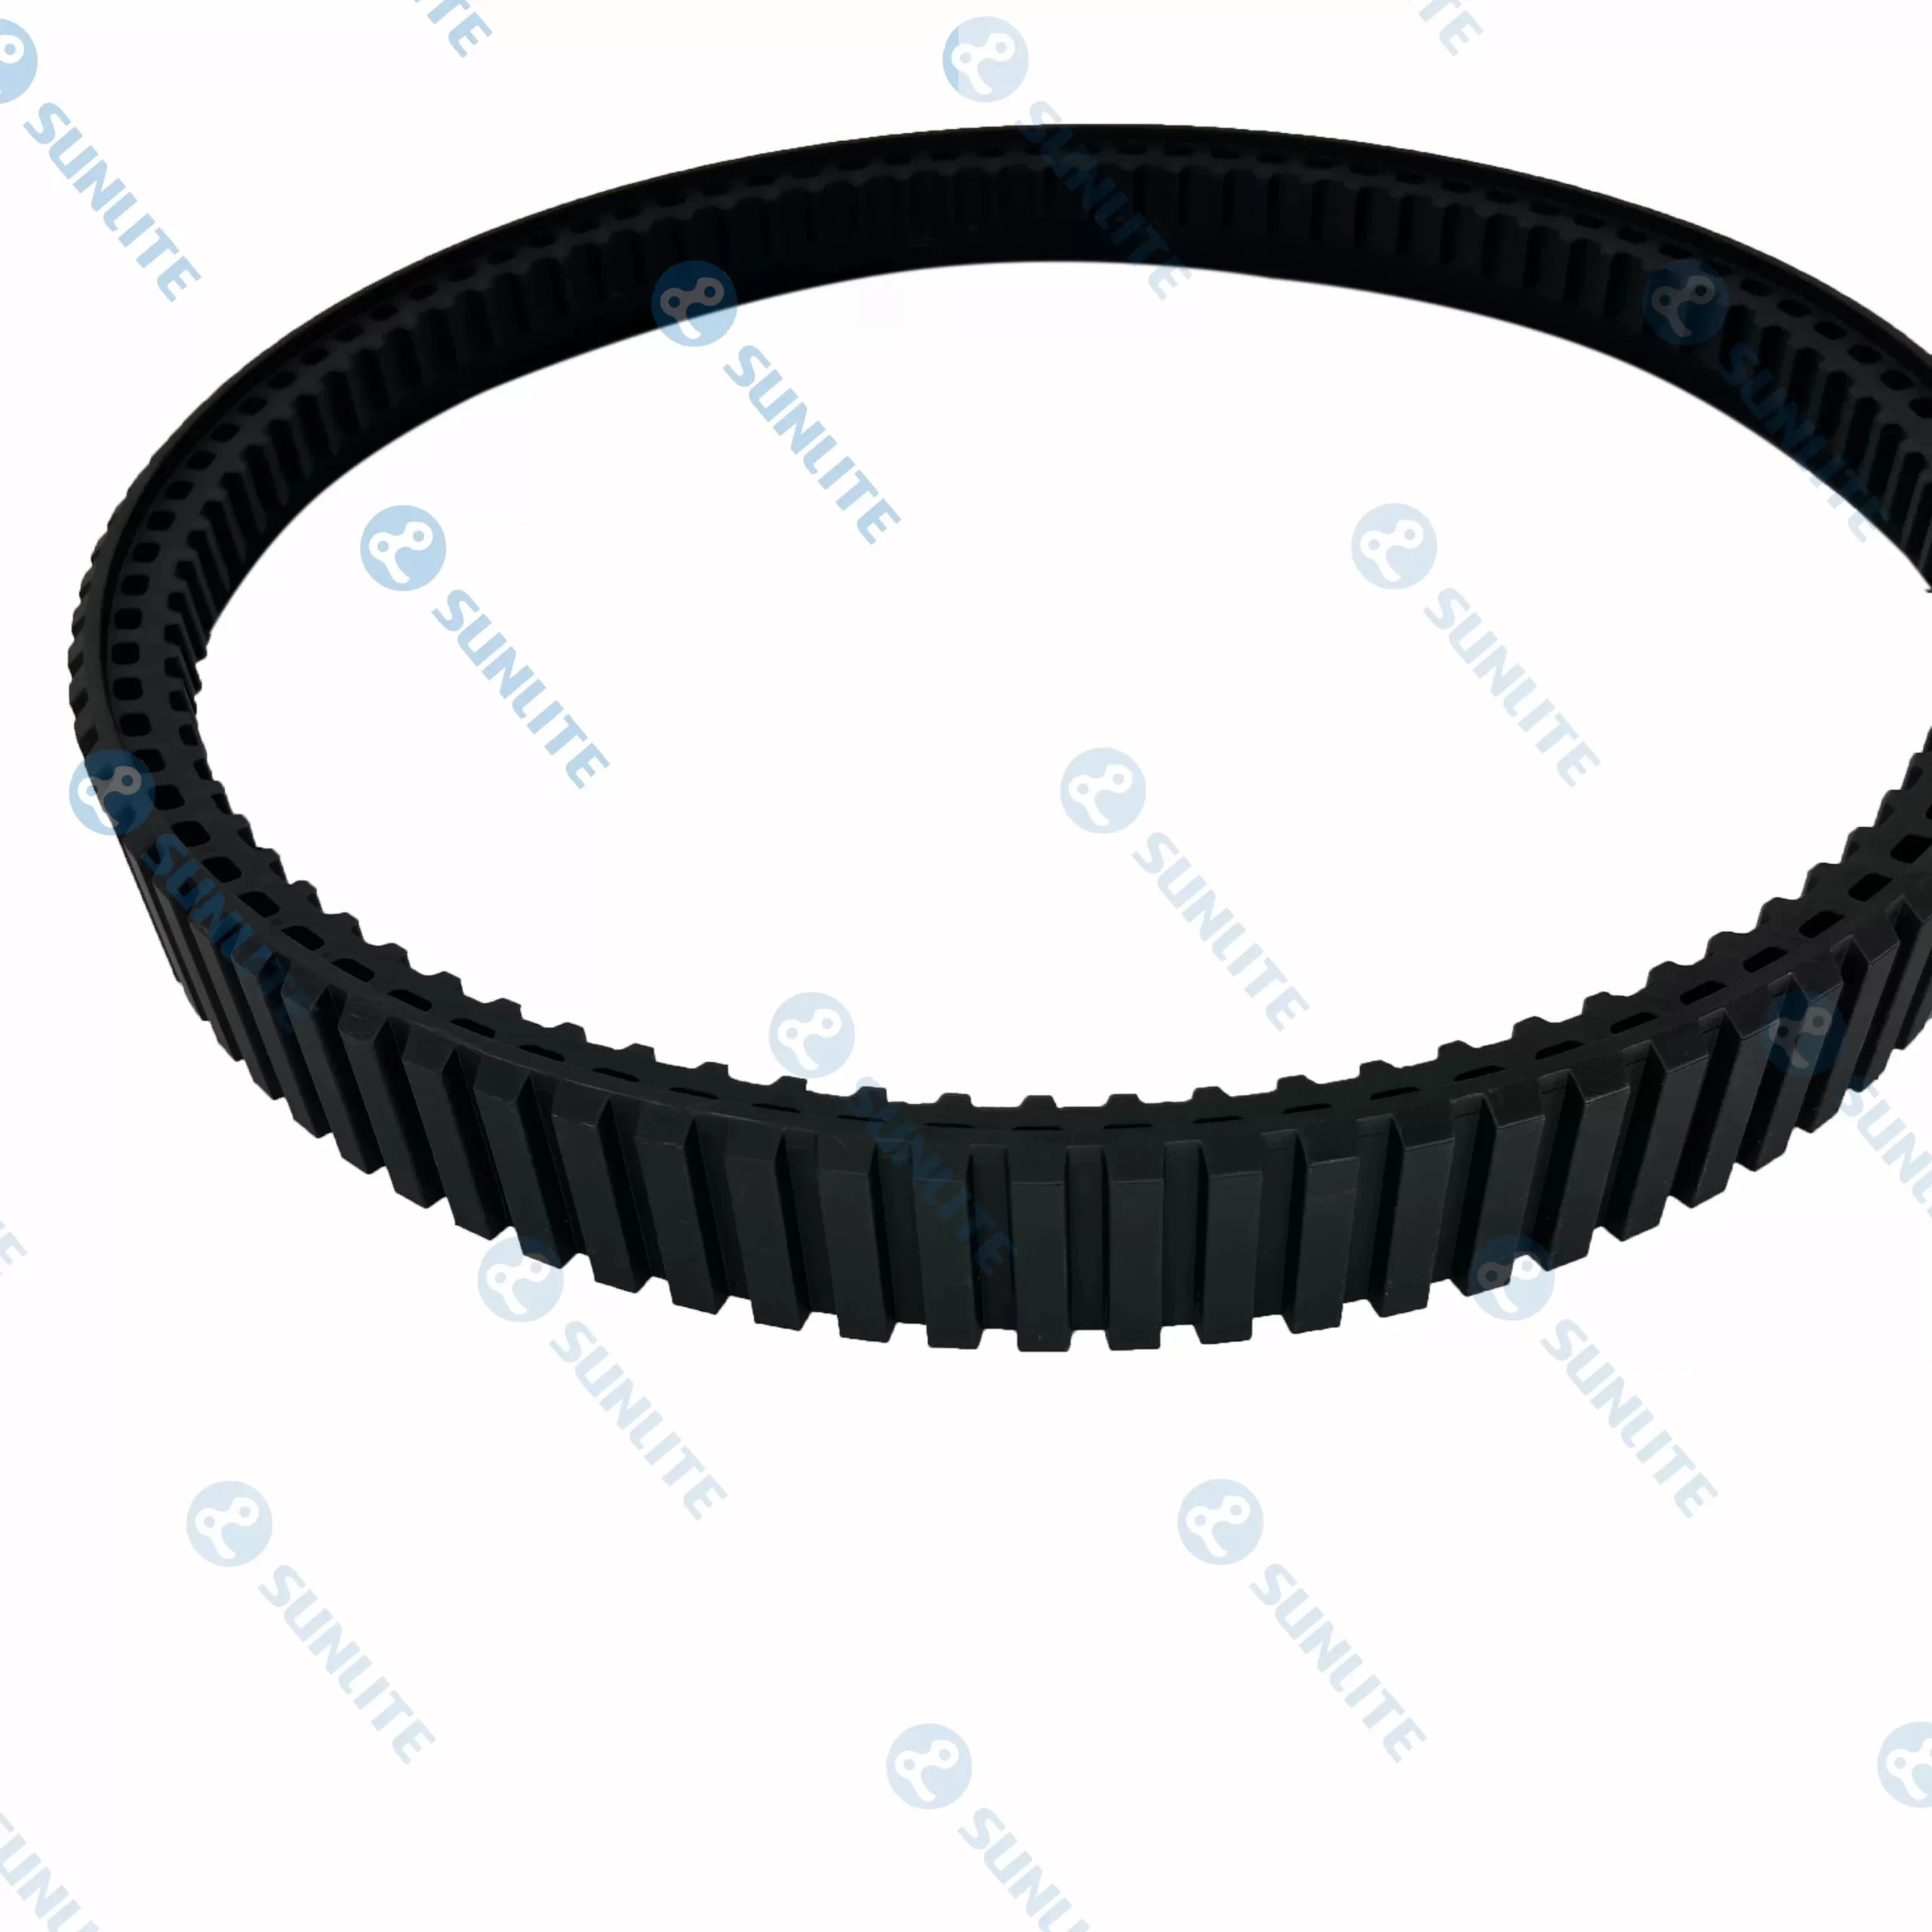
Nneɛma a Wɔde Sisi Nneɛma a Wɔde Yɛ Nneɛma a Ɛkɔ Anim a Wɔde Yɛ Robot Track Design
Nneɛma a ɛkɔ so yiye wɔ asase a ɛyɛ den so no fi ase bere tenten ansa na mfiri bi adan. Ɛfiri aseɛ wɔ drawing board no so ne robɔt track nhyehyɛe . Nea ɛnte sɛ kar mfiridwuma a wɔde di dwuma wɔ amanne kwan so no, robɔt hwehwɛ sɛ wɔkari pɛ wɔ emu duru, ahoɔden a wɔde di dwuma, ne "nanso kwan" a wɔyɛ no yiye ntam. Ɛsɛ sɛ nhyehyɛe a wɔayɛ no yiye no bu sɛnea drive assembly no mu geometry ho akontaa, na ɛhwɛ hu sɛ drive sprockets, idlers, ne road wheels no yɛ adwuma ma ɛne akyi a ɛyɛ mmerɛw no yɛ adwuma pɛpɛɛpɛ.
Wɔ robɔt titiriw mu no, ɔkwan no mu funu ho hia te sɛ nea abɔnten so anammɔn no ho hia. Ɛsɛ sɛ mfiridwumayɛfo si gyinae wɔ tensioning architecture no ho —sɛ́ wɔde passive spring-loaded system anaasɛ active hydraulic adjustment bedi dwuma. Botae a ɛne sɛ wɔyɛ nneɛma a ɛyɛ nwonwa robɔt track nhyehyɛe ne sɛ ɔbɛkɔ so akura baabi a ɛne ne ho di nkitaho bere nyinaa bere mpo a robɔt no refa akwanside ahorow a ɛnkɔ so daa te sɛ nnua a ahwe ase anaa kɔnkrit a ɛyɛ nsensanee so no. Ɛdenam saa nhyɛso ahorow yi a wɔbɛyɛ wɔ nhyehyɛe no fã no mu so no, wɔn a wɔyɛ no betumi asiw huammɔdi mmeae a ɛtaa ba te sɛ akwan a "wɔtow" anaasɛ wosow a ɛboro so a ebetumi asɛe onboard sensor ahorow a ɛyɛ mmerɛw te sɛ LIDAR ne mfoninitwa mfiri a ɛyɛ fɛ ano.
Ɔhokafo a Wɔbɛpaw no: Dwuma a Robot Track Manufacturer Di
Bere a sɛnea asɛnka agua ahorow a ɛma wotumi yɛ adwuma no yɛ den no, abusuabɔ a ɛda robɔt adwumakuw bi ne wɔn... robɔt track yɛfo bɛyɛ nkɔso kyinhyia no tweatibo. Robɔt a wɔde hwehwɛ nneɛma mu a ne bo yɛ dɔla ɔpepem pii no kwan a wɔbɛfa so ayɛ no yɛ nea ɛne mfiridwuma mu abɔso a wɔde di dwuma daa a wɔbɛyɛ no ntam kwan ware. Ɛhwehwɛ sɛ wonya ntease a emu dɔ wɔ polymer chemistry ne structure reinforcement ho.
A specialized robɔt track yɛfo de nimdeɛ a ɛho hia na wɔde apaw mpoano a ɛyɛ den a ɛfata ama rɔba no ne ahoɔden a ɛfata a wɔde twetwe nhama a wɔde hyɛ mu den no ma, sɛ́ ebia wɔde dade a ɛnyɛ den, Kevlar, anaa nhama titiriw a wɔde ayɛ no na ɛyɛe no. Saa fekubɔ yi ma wotumi yɛ akwan a ebetumi agyina nneɛma a atwa yɛn ho ahyia ho asiane pɔtee bi ano, te sɛ nnuru a ɛko tia ngo a wɔde yɛ robɔt a wɔde yɛ nneɛma a wɔde yɛ nneɛma foforo anaa rɔba a ɛnyɛ agyiraehyɛde a wɔde yɛ wimhyɛn a wɔde di dwuma wɔ dan mu a wɔde bɔ nneɛma ho ban. Tumi a wotumi yɛ nhwɛsode ntɛmntɛm na wɔyɛ no mpɛn pii wɔ lug nhyehyɛe no so —track no "sẽ" —ma robɔt nnwumakuw tumi siesie wɔn mfiri no yiye ma ɛne asase ahorow pɔtee bi anaasɛ foro a wɔhwehwɛ, na ɛdan asɛnka agua a wɔde di dwuma wɔ ɔkwan a ɛkɔ akyiri so no ma ɛbɛyɛ adwinnade titiriw bi.
Nneɛma a Ɛkorɔn wɔ Wim Tebea a Ɛyɛ Den a Wɔde Rɔbɔ Robot Tracks Di Dwuma Mu
Nneɛma a wɔpaw wɔ drive system no mu ne ade titiriw a wɔde bɔ wɔn ho ban fi nneɛma a atwa yɛn ho ahyia a wɔsɛe no ho. Rɔba robɔt akwan de mfaso soronko bi ma sen dade anaa plastic a wɔde si ananmu, titiriw wɔ nsu a ɛyɛ nwini ne nea wɔde kura mu ho. Wɔ hwehwɛ ne nkwagye anaa asraafo nhwehwɛmu mu no, kommyɛ taa yɛ ahwehwɛde. Rɔba fi awosu mu twetwe dade a ɛyɛ dede a ɛwɔ keteke a ɛde kar no mu no, na ɛma wotumi tu sum ase a anka ɛrentumi nyɛ yiye wɔ dade nhama ho.
Bio nso, ɔhyew a ɛyɛ den a ɛwɔ nnɛyi de no rɔba robɔt akwan yɛ honam fam nyansahu mu anwonwade. Wɔayɛ rɔba a wɔde ayɛ a ɛyɛ adwuma yiye no sɛnea ɛbɛyɛ a ɛbɛkɔ so ayɛ mmerɛw wɔ -40°C, na esiw mpaapaemu a ɛba wɔ polymers a wɔahyɛ da ayɛ mu no ano, bere a ɛsan nso ko tia "ɛyɛ mmerɛw" nkɛntɛnso wɔ anhweatam so mmeae a asase so hyew betumi akɔ soro no. Saa ahoɔden a wɔde gyina ano yi hwɛ hu sɛ robɔt no kɔ so de torque a ɛkɔ so daa no kɔ so. Rɔba no elasticity nso ma "suspension" level bi a ɛbɔ mu gearboxes no ho ban fi shock loads a ɛba bere a robɔt bi fi ledge so hwe ase anaasɛ ɛbɔ akwanside bi a ahintaw wɔ ahoɔhare so no ho.
Enhancing Stability ne Traction ne Tank Treads ma Robots
Bere a ebia asɛmfua no bɛkBiaraan mfiri a emu yɛ duru ho mfonini no, nnɛyi tank treads a wɔde yɛ robɔt ahorow yɛ mfiridwuma a emu yɛ hare na ɛtwetwe nneɛma kɛse mu adwinni ahorow a ɛyɛ nwonwa. "Tank" kwan so drive nhyehyɛe no —a ɛda nsow ne ne loop a ɛkɔ so ne skid-steering tumi —no yɛ nea wɔpɛ ma robɔt efisɛ ɛma zero-turn radius. Saa kwan a wɔfa so dannan nneɛma yi ho hia wɔ mmeae a wɔatoto te sɛ akwan a wɔde fa nsu mu, adekoradan, anaa adan a abubu a atetesɛm mu dannan kurukuruwa yɛ ahonyade a nneɛma a atwa yɛn ho ahyia no mma.
Sɛnea ɛyɛ adwuma yiye tank treads a wɔde yɛ robɔt ahorow da lug profile no mu. Wɔ asase a ɛyɛ mmerɛw te sɛ atɛkyɛ anaa sukyerɛmma fam no, ɛho hia sɛ wɔde ahyɛmma a emu dɔ, a ɛyɛ basabasa di dwuma na ama "abɔ" asase no na ama akɔ n'anim. Nea ɛne eyi bɔ abira no, wɔ nkurow akɛse mu nneɛma a atwa yɛn ho ahyia fam no, lug nhyehyɛe a ɛyɛ tratraa na ɛyɛ den kɛse ma asase ani a ɛne asphalt ne kɔnkrit di nkitaho no yɛ kɛse, na ɛmma ɛnhwe ase na ɛtew ɔsɛe so. Ɛdenam saa nsɛm yi a wɔyɛ no sɛnea wɔpɛ so no, mfiridwumayɛfo hwɛ hu sɛ wɔbɛkyerɛ robɔt no ahoɔden ase akɔ kankyee mu sen sɛ wɔbɛsɛe no wɔ track-slip mu. Saa adwumayɛ a etu mpɔn yi ne batere nkwa nna wɔ abusuabɔ tẽẽ, na ɛtrɛw asɛmpatrɛw adwuma no mu na ɛma robɔt nhyehyɛe no mfaso nyinaa yɛ kɛse.
Mfiridwuma mu Nkitahodi a ɛwɔ Drive Components ne Robot Tracks mu
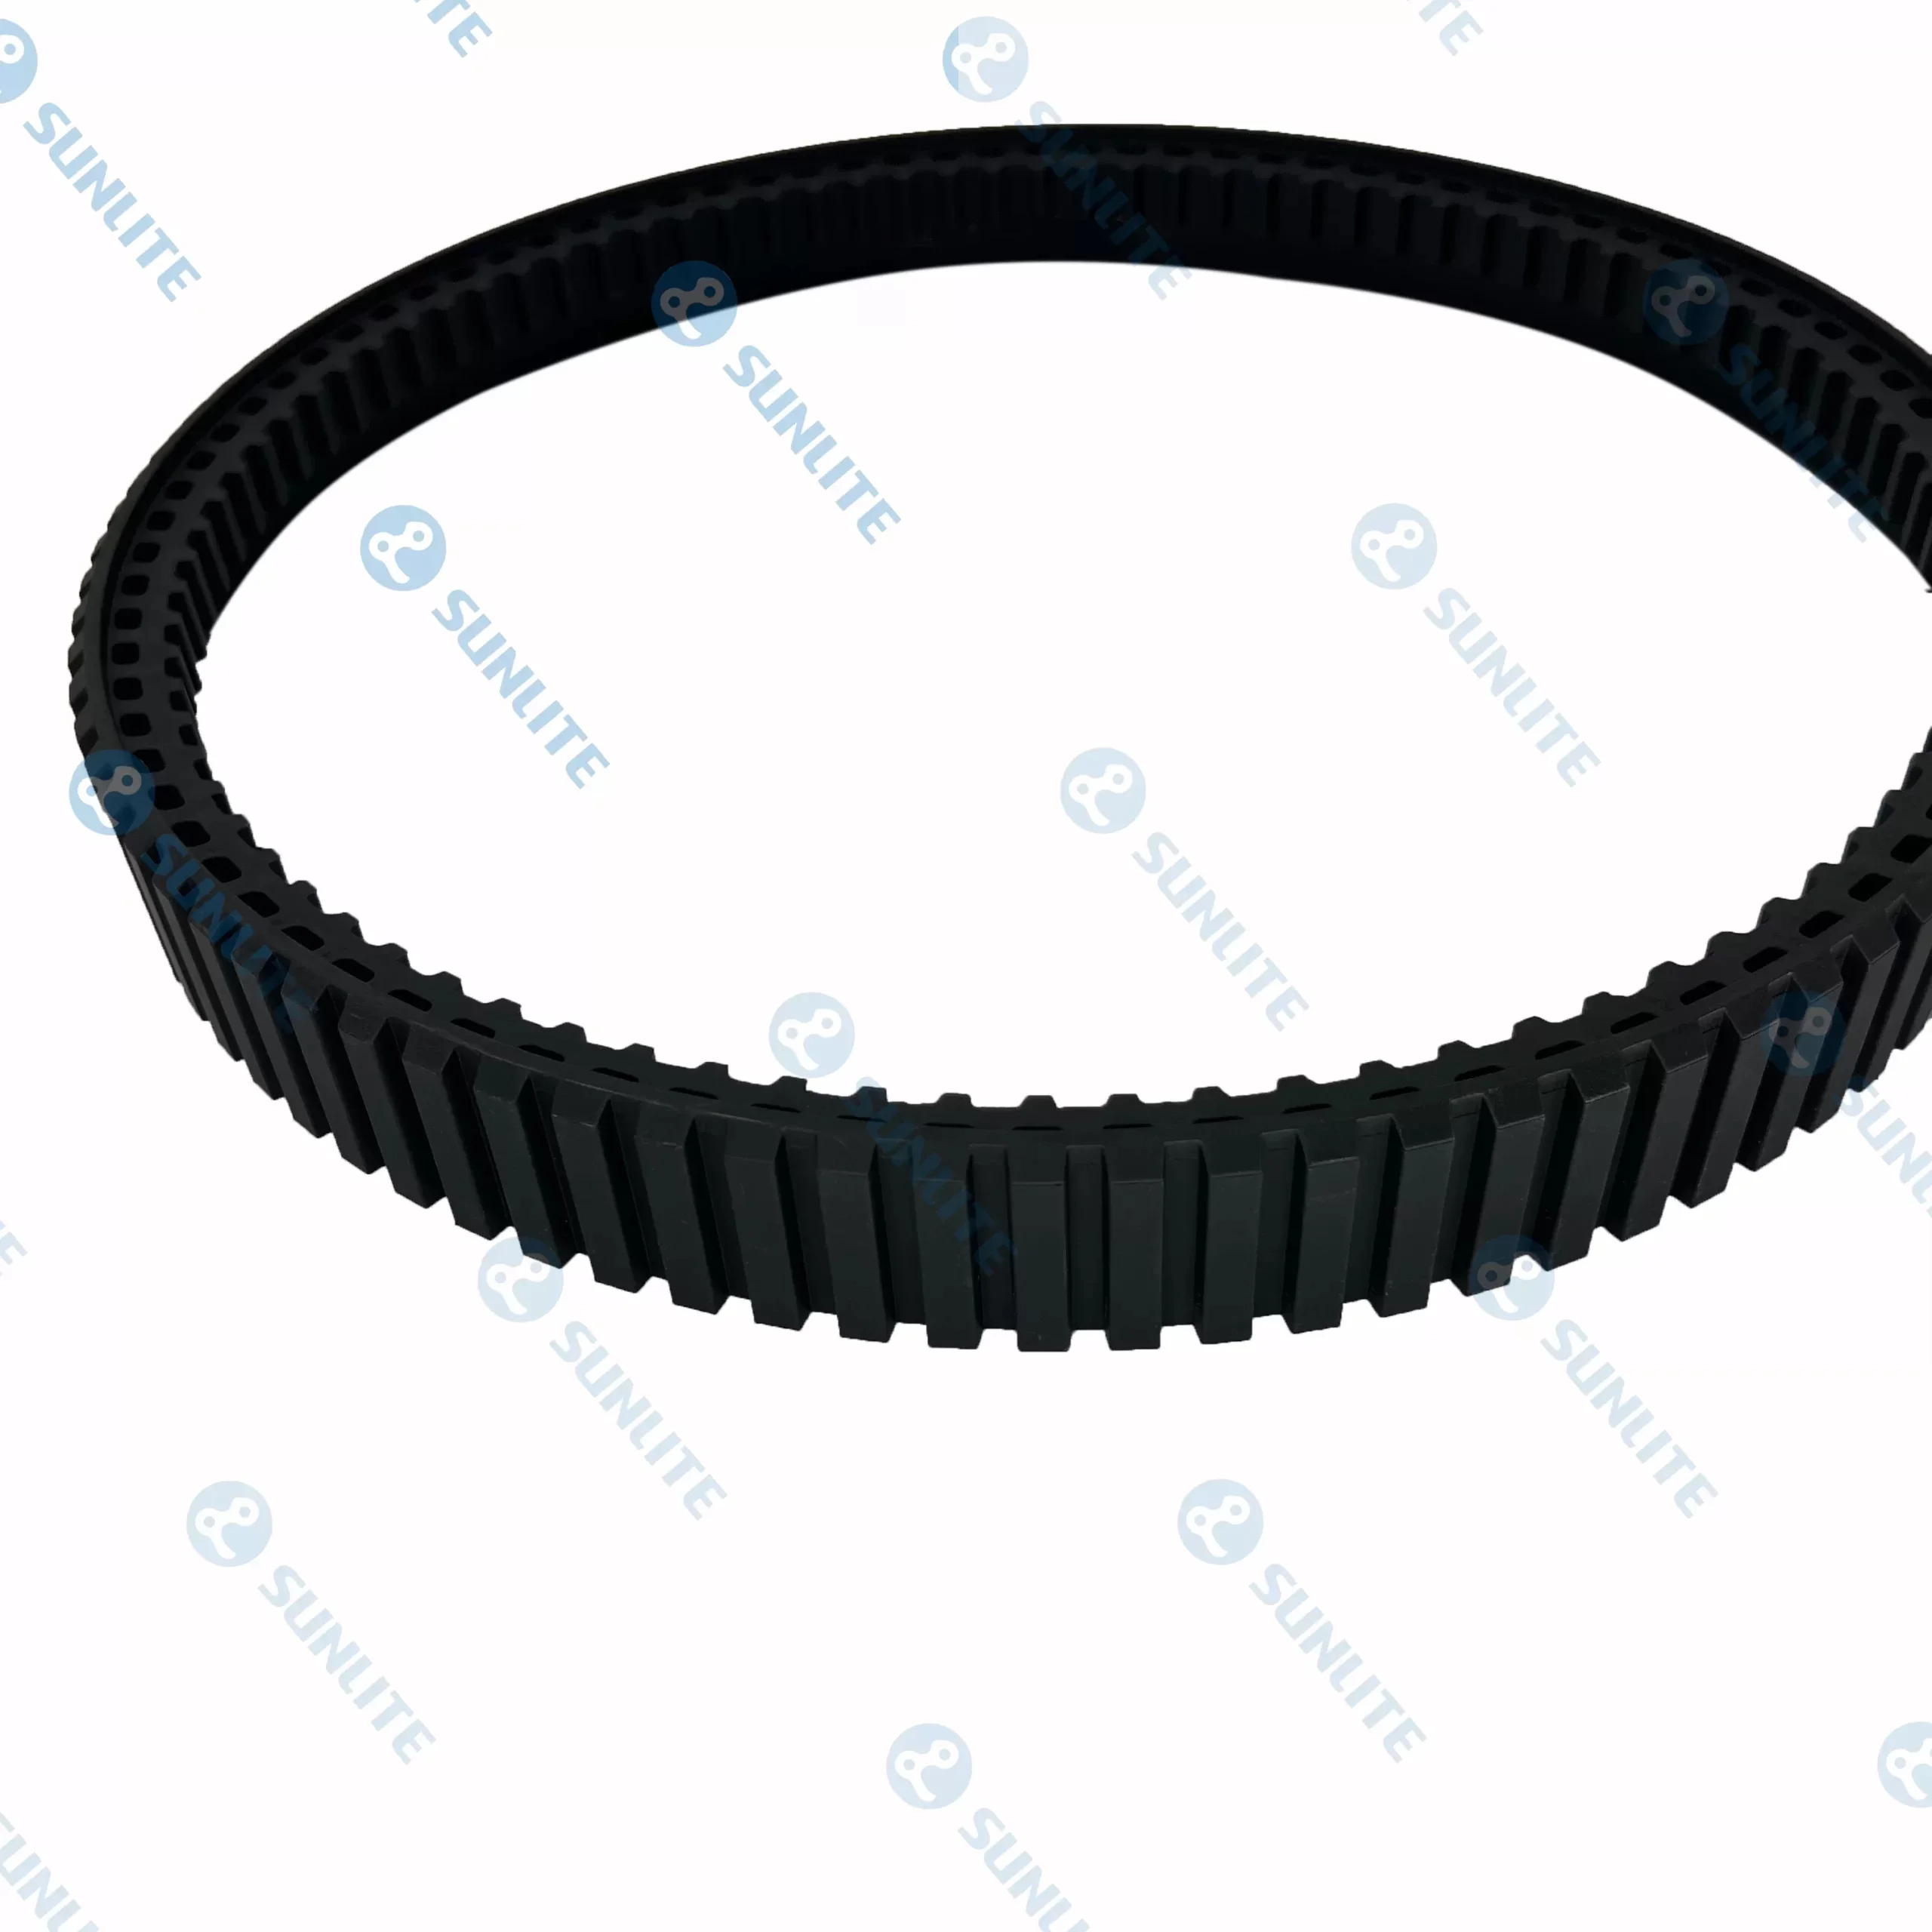
Adwene a ɛnteɛ a wɔtaa nya wɔ robɔt mu ne sɛ track no yɛ ade a atew ne ho. Nokwarem no, sɛnea wɔyɛ no amanne kwan so rɔba tracks no gyina mfiri a ɛne emu rollers ne drive sprockets no bom yɛ adwuma no so koraa. Ɛsɛ sɛ "drive lugs" a ɛwɔ track no mu no ne sprocket no nnyigyei hyia pɛpɛɛpɛ na amma "tooth jumping" wɔ torque a ɛkorɔn ase.
Abɛɛfosɛm robɔt track nhyehyɛe mpɛn pii no ɛde "MFIMFINI-drive" anaa "bridge-drive" nhyehyɛe ahorow ka ho na ama kwan no akɔ so ayɛ pɛpɛɛpɛ bere a wɔreyɛ basabasa no. Sɛ robɔt dan ne ho si baabi a, tumi a ɛwɔ afã a ɛbɔ mmɔden sɛ ɛbɛtwe kwan no afi ntwahonan no so no yɛ kɛse. Ɛdenam akwankyerɛ ntaban a wɔde bɛka rɔba a wɔde ayɛ no ho so no, wɔn a wɔyɛ no betumi ahwɛ ahu sɛ kwan no bɛkɔ so ayɛ mfinimfini bere mpo a robɔt no rekɔ nkyɛnkyɛn wɔ bepɔw a ɛso yɛ toro so no. Saa mfiridwuma mu ahotoso yi ne nea ɛma adwumayɛfo nya wɔn mfiri mu ahotoso wɔ mmeae a "wɔnkɔ" a anka ɛrentumi nyɛ yiye sɛ wɔde nsa bɛsan agye robɔt a agyina hɔ.
Robɔt adwuma no ntrɛwmu ntɛmntɛm no akɔ akyiri koraa sen aduruyɛdan mu nhwɛsode ahorow a wɔahyɛ da ayɛ no.