Nkawom
Wɔ nhwehwɛmu a wɔyɛ no ankasa ne mfiridwuma mu nneɛma a wɔde wɔn ankasa yɛ mu no, asɛnnennen a ɛne sɛ wɔbɛfa atɛkyɛ a emu dɔ mu no gyina hɔ ma akwanside ahorow a ɛho hia sen biara a wɔde mfiri yɛ no biako. Bere a ntwahonan ma ahoɔhare tu mmirika wɔ asase a ɛyɛ den so no, ɛtaa di huammɔ bere a ne soro dan nsu a ɛyɛ nnam na ɛyɛ nsu fã bi no.

Mfaso Titiriw a Ɛwɔ Robɔt Akwan Kɛse So wɔ Nneɛma a Atwa Yɛn Ho Ahyia a Ɛmma Ntwitwiridii Baaba Mu
Sɛ robɔt asɛnka agua hyia atɛkyɛ a emu dɔ a, honam fam akwanside titiriw ne ahoɔden a enni soro a ɛtwetwe no. Amanne kwan so ntwahonan ma afiri no mu nneɛma nyinaa hyɛ mmeae nketenkete kakraa bi a ɛne ne ho di nkitaho so, na ɛma nhyɛso kɛse ba fam. Wɔ atɛkyɛ mu no, saa nhyɛso yi boro nea asase no tumi soa nneɛma so, na ɛma ɛmene ntɛm ara. Nneɛma a wɔfa no sɛ wɔn mma robɔt akwan akɛse sesa saa tumi yi titiriw denam kar no mu duru a ɛkyekyɛ wɔ baabi a ɛtrɛw kɛse so. Saa nkyekyɛmu yi brɛ asase so nhyɛso ase kɔ baabi a ɛtaa yɛ hare sen onipa nan ase, na ɛma robɔt no "huruhuruw" wɔ atɛkyɛ no atifi sen sɛ ɛbɛbɔ fa mu.
Wɔ mu duru a wɔkyekyɛ a ɛnyɛ den akyi no, sɛnea track nhyehyɛe kɔ so yɛ no ma wonya abɔnten so kwan a ɛkɔ so daa wɔ nneɛma a ɛnkɔ so pɛpɛɛpɛ wɔ asase no so. Bere a ɛsɛ sɛ ntwahonan bi foro fi ɔkwan ketewaa biara a ɛde ba mu no, ɔkwan tenten bi twa saa nsonsonoe yi mu, na ɛma ɛkɔ so gyina pintinn a ɛho hia kɛse ma sensor ahorow ne nnwinnade a ɛyɛ mmerɛw a ɛwɔ hyɛn no mu no mu. Saa mfiridwuma mu mfaso yi nyɛ nea ɛfa sɛnea wobɛtra hɔ tẽẽ ho ara kwa; ɛfa ahoɔden a wɔkora so yiye ho. Ɛdenam sɛnea track no sinkage no mu dɔ a wɔbɛtew so no, enhia sɛ motor no ko tia "bulldozing" nkɛntɛnso a ɛba bere a ntwahonan bi pia atɛkyɛ wɔ ne kwan no anim no bere nyinaa.
Nneɛma Ho Nyansahu a Ɛfa Rɔba Tank Tracks a Wɔde Yɛ Robɔt Ho
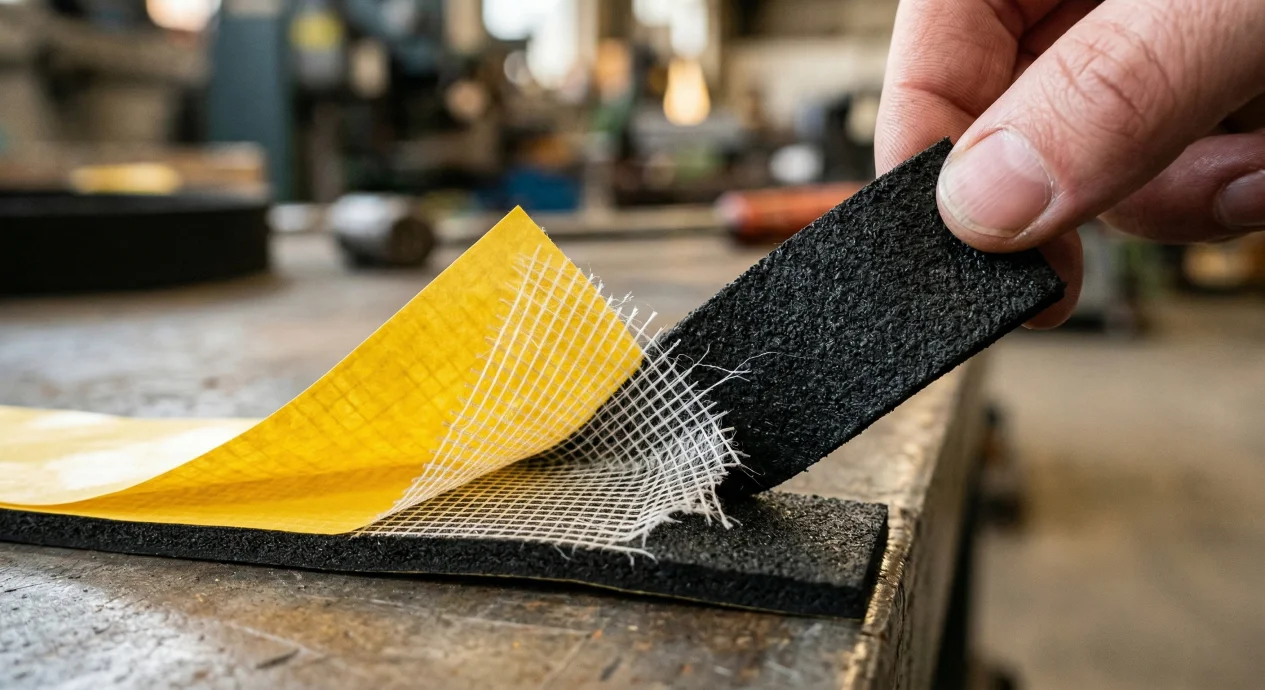
Sɛnea nhyehyɛe a wɔde di akyi no tu mpɔn no nya nea wɔahyehyɛ no so nkɛntɛnso kɛse. Wɔ nnɛyi robɔt mu no, nsakrae a ɛkɔ... rɔba tank akwan a wɔde yɛ robɔt ahorow asakra sɛnea saa mfiri yi ne asase a ɛyɛ mmerɛw di nkitaho no. Nea ɛnte sɛ dade akwan a wɔde di dwuma wɔ adansi a emu yɛ duru mu no, rɔba a wɔde afrafra no ma ɛkari pɛ soronko wɔ sɛnea ɛyɛ mmerɛw ne sɛnea wɔde kura mu no mu. Sɛnea rɔba no tumi yɛ den no ma kwan no sesa kakra wɔ akwanside ahorow a nsu ase te sɛ abotan anaa ntini a ahintaw wɔ atɛkyɛ no mu ho, na ɛhwɛ hu sɛ asase ani pii bɛkɔ so ne asase no adi nkitaho bere nyinaa.
Bio nso, wɔtaa de nneɛma titiriw a wɔde nantew a ɛma ɛyɛ mmerɛw sɛ wɔbɛhohoro wɔn ho na ɛyɛ rɔba akwan. Asiane kɛse biako a ɛwɔ atɛkyɛ a emu dɔ mu ne "a ɛbɛsiw," baabi a nneɛma a asɛe hyɛ ntama a ɛda atɛkyɛ no ntam no ma, na ɛma kwan no dan abɔso a ɛyɛ torotoro na ɛyɛ hwerɛma. Rɔba akwan a ɛkorɔn de geometry pɔtee bi a ɛbɔ bere a track no twa drive sprocket no ho hyia no di dwuma, na ɛma atɛkyɛ no fi mu yiye na ɛkura "bite" a ɛho hia ma nkɔso a ɛkɔ anim no mu. Saa tumi a ɛma wotumi siesie ne ho yi yɛ nsonsonoe titiriw ma robɔt ahorow a wɔyɛ adwuma wɔ nsuten a ɛwɔ akyirikyiri anaa mmeae a atoyerɛnkyɛm a nsu ayiri afa a ɛrentumi nyɛ yiye sɛ wɔde nsa siesie no.
Traction a Wɔyɛ no Yiye denam Caterpillar Tracks so ma Robots
Mfiridwuma mu nsɛnnennen a ɛwɔ caterpillar tracks a wɔde yɛ robɔt ahorow de twetwe a ɛho nhia a ntwahonan ntumi nhyia kɛkɛ ma. Wɔ ntwahonan nhyehyɛe mu no, sɛ ntwahonan biako anaa abien ntumi nkura mu a, ebia asɛmpatrɛw adwuma no nyinaa bɛsɛe. Nea ɛne eyi bɔ abira no, track nhyehyɛe de ankorankoro lugs anaa "grousers" du du pii di dwuma bere koro mu. Sɛ mpo ɔkwan no anim fã no repere wɔ nsu a ɛyɛ mmerɛw titiriw bi mu a, akyi fã no kɔ so ne asase no di nkitaho, na ɛma wonya ahoɔden a ɛho hia a wɔde bɛtwe robɔt no afa mu.
Saa grip a ɛho nhia yi yɛ kɛse denam fam a ɛne no di nkitaho no tenten so. Esiane sɛ kwan no trɛw fa robɔt no chassis no fã kɛse bi so nti, ebetumi atɔ ade wɔ asase a ɛsono emu biara so. Wɔ atɛkyɛ a emu dɔ mu no, asase no ntaa nyɛ pɛ. Ebia dɔte a ɛyɛ den anaasɛ nneɛma a asɛe wɔ nsu ase wɔ asase no ase nsateakwaa kakraa bi pɛ. Wɔayɛ nhyehyɛe ahorow a ɛte sɛ ntontom no lugs a emu dɔ no sɛnea ɛbɛyɛ a ɛbɛfa nsu a ɛwɔ soro no mu akɔhwehwɛ substrate a ɛyɛ den kɛse wɔ ase no, na ahwɛ ahu sɛ torque a efi mfiri ahorow no mu no dannan no yiye ma ɛbɛyɛ linear movement.
Mfiridwuma mu Ahotoso a Ɛwɔ Robot Tank Tracks mu wɔ Nsu a Ɛyɛ Nwini a Ɛboro So Mu
Sɛ́ wɔbɛyɛ adwuma wɔ atɛkyɛ a emu dɔ mu no hwehwɛ pii sen sɛ wɔbɛfa nsu no ani kɛkɛ; ɛhwehwɛ sɛ wɔbɔ nneɛma a ɛwɔ mu no ho ban fi nsu ne atɛkyɛ a ɛbɛkɔ mu no ho. Sɛnea wɔyɛɛ no robɔt tank akwan mpɛn pii no ɛde bearing nhyehyɛe a wɔatoto mu ne ntwahonan a wɔde ka kar a wɔahyɛ no den a wɔayɛ no pɔtee sɛnea ɛbɛyɛ a ebetumi agyina nsu a ɛyɛ atɛkyɛ a ɛyɛ mmerɛw ano ka ho. Atɛkyɛ nyɛ nsu kɛkɛ; ɛyɛ nneɛma nketenkete a ɛsensɛn hɔ a ebetumi ayɛ adwuma te sɛ anhwea krataa wɔ afã horow a ɛretu so.
Enclosure a track system a wɔayɛ no yiye de ma no boa ma wɔbɔ drive axles ne motors no ho ban na wɔankɔ nneɛma a atwa yɛn ho ahyia no mu tẽẽ. Ɛdenam sprocket-and-link anaa sprocket-and-belt nhyehyɛe a wɔde di dwuma so no, wɔma ahoɔden a wɔde ma no kɔ soro kakra wɔ atɛkyɛ no fã a emu dɔ sen biara no so. Saa drive gyinabea a ɛkorɔn yi ma asiane a ɛwɔ hɔ sɛ drivetrain no bɛkɔ fam anaasɛ tumi a ɛtwe ade a ɛwɔ atɛkyɛ a ɛyɛ den a ɛyɛ dɔte mu duru mu no bɛkyere no so tew. Ɛsan nso ma kwan ma wɔde asase so kwan a ɛkorɔn a ɛwɔ mfinimfini chassis no bom, na ɛbɔ robɔt no "amemene" ne ahoɔden a wɔde ma no ho ban fi nsu mu.
Daakye a Ɛba Tank Treads a Wɔde Ma Robɔt Ho a Ɛbae
Bere a nyansa a wɔde ayɛ ne sensor mfiridwuma renya nkɔso no, honam fam ahoɔden a wotumi de ho to so a wɔhwehwɛ no mu yɛ den kɛse mpo. Robɔt betumi Biaraa akwan a wɔfa so hwehwɛ akwan a ɛyɛ nwonwa sen biara wɔ wiase, nanso sɛ ne honam fam akwantu no di nkogu wɔ atɛkyɛ bi anammɔn ɔhaha a edi kan no mu a, asɛmpatrɛw adwuma no aba awiei. Eyi nti na tank treads a wɔde yɛ robɔt ahorow kɔ so yɛ beae titiriw a mfiridwumayɛfo yɛ nhwehwɛmu. Yɛrehu sɛ smart tracks a ebetumi asiesie wɔn tension anaa mpo wɔn profile a egyina nsɛm a efi asase mu sensor ahorow hɔ so reba.
Daakye a ɛbɛba wɔ asase a atɛkyɛ so akwantuo ho no gyina saa softwea a ɛkɔ anim yi a wɔde bɛware so ne abɔdeɛ mu nneɛma a ɛnni bere mu wɔ track no so. Ɛdenam nneɛma a ɛyɛ den a ɛsakra ne geometry a ɛsakra a wɔde bedi dwuma so no, robɔt awo ntoatoaso a edi hɔ no betumi adan afi akwan a ɛyɛ den so akɔ atɛkyɛ a emu dɔ so a wɔrenhwere adwumayɛ. Nanso, nnyinasosɛm titiriw no da so ara yɛ ade koro: track no yɛ ɔkwan a wotumi fa so a robɔt no de kɔ. Wɔ wiase a asase yɛ nea wontumi nhu na atɛkyɛ no mu dɔ mu no, tumi a wubetumi de w’ankasa kwan ato hɔ no ne mfaso a ɛsen biara.
Sɛ yɛde rewie a, gyinaesi a ɛne sɛ wɔde tracked drivetrain bedi dwuma no yɛ gyinaesi a egyina mmara atitiriw a ɛfa asase mfiridwuma ho so. Sɛ́ ɛyɛ wimhyɛn ketewaa bi a wɔmfa nni dwuma a wɔde hwehwɛ nneɛma na wogye anaasɛ mfiridwuma mu kar kɛse bi a wɔde fa nneɛma no, asase ani a ɛkorɔn, mmeae a ɛtwetwe nneɛma a ɛho nhia, ne nneɛma a nhyehyɛe ahorow a wɔde di akyi no tumi gyina ano no hwɛ hu sɛ atɛkyɛ a emu dɔ yɛ akwanside a ɛsɛ sɛ wotwa, na ɛnyɛ afiri a ɛsɛ sɛ wosuro. Mfiridwuma akwantu a efi ntwahonan a ɛnyɛ den so kɔ rɔba ne nwansena nhyehyɛe a ɛyɛ nwonwa so no da tumi a ɛrenya nkɔanim a yɛde bedi nneɛma a atwa yɛn ho ahyia a emu yɛ den sen biara wɔ Asase so no adi.

Wɔ nhwehwɛmu a wɔyɛ no ankasa ne mfiridwuma mu nneɛma a wɔde wɔn ankasa yɛ mu no, asɛnnennen a ɛne sɛ wɔbɛfa atɛkyɛ a emu dɔ mu no gyina hɔ ma akwanside ahorow a ɛho hia sen biara a wɔde mfiri yɛ no biako.