Nkawom
Sɛ asiane si—sɛ́ ɛyɛ asasewosow, ɔdan a ɛhwe ase, anaa nnuru a ɛyɛ hu a ɛretu—a, nneɛma a atwa yɛn ho ahyia no bɛyɛ nneɛma a asɛe a ɛyɛ nsensanee, mmeae a ɛkɔ fam a entumi nnyina, ne mmeae a ɛyɛ mmerɛw a wontumi nhu. Wɔ tebea horow a ɛde asiane kɛse ba yi mu no, honam fam asiane taa siw wɔn a wodi kan yɛ ho biribi no kwan a wɔfa so nantew ano. Eyi ne baabi a mfiridwuma ho nimdeɛ titiriw a caterpillar tracks a wɔde yɛ robɔt ahorow abɛyɛ nnɛyi hwehwɛ ne ogye adwuma ahorow no fapem ankasa. Nea ɛnte sɛ mfɛfo a wɔwɔ ntwahonan a wɔpere sɛ wɔbɛkɔ mfinimfini a ɛkorɔn anaasɛ wɔbɛkɔ fam akɔ nsu a ɛyɛ mmerɛw mu no, a robɔt track nhyehyɛe no ma wonya asase ani a ɛkɔ so a ɛho hia na ama wɔadan mfiri asɛnka agua ayɛ no nea onya nkwa wɔ asase nyinaa so.

Abɔde mu Nneɛma a Ɛho Hia a Ɛfa Robot Tank Tracks a Ɛkɔ So Ho
Sɛ yɛbɛte nea enti a a robɔt a wɔde hwehwɛ nneɛma mu a wɔadi akyi yɛ sika kɔkɔɔ gyinapɛn a wɔde di asiane ho dwuma, ɛsɛ sɛ obi hwɛ sɛnea wɔkyekyɛ asase so nhyɛso. Wɔ nkwagye adwuma mu no, "asase" no ntaa nyɛ den; ɛtaa yɛ abotan a ayɛ mmerɛw, ahwehwɛ a abubu, ne nneɛma a wɔde siw nsu ano a ɛyɛ nsu a wɔde afrafra. Robɔt bi a ɔwɔ ntwahonan de ne kɛse nyinaa gu mmeae nketenkete anan a ɛne ne ho di nkitaho so. Wɔ nneɛma a asɛe a ɛyɛ mmerɛw anaasɛ ɛnyɛ pɛpɛɛpɛ so no, saa nhyɛso kɛse yi ma ntwahonan no tutu mu, na ɛma robɔt no si baabi a etu mpɔn.
Robot tank akwan a wɔfa so yɛ adwuma siesie eyi denam nnyinasosɛm a ɛne sɛ wɔbɛtrɛw adesoa mu no so. Ɛdenam loop a ɛkɔ so a sprockets a ɛwɔ mu na ɛkBiaraan no a wɔde di dwuma so no, wɔkyekyɛ robɔt no mu duru wɔ track no nan ase tenten nyinaa mu. Saa asase so nhyɛso a ɛba fam yi ma afiri no "huruhuruw" wɔ akwanside ahorow a anka ɛbɛmene tae a wɔde di dwuma wɔ amanne kwan so no so. Bio nso, mfiridwuma mu mfaso a ɛwɔ... robɔt track da ne twetwe a ɛkɔ akyiri no mu. Esiane sɛ "grousers" anaa treads pii ne ɔfasu no di nkitaho bere koro mu nti, robɔt no betumi de drawbar twetwe kɛse adi dwuma, na ama watumi aforo kɔnkrit apon so anaasɛ atwe sensor ahorow a emu yɛ duru ne nkitahodi tether nhama afa apertures teateaa mu.
Nneɛma Ho Nyansahu ne Nsakrae a Ɛkɔ Rɔba Tank Tracks So Ma Robɔt
Wɔ robɔt mfiase no, wɔde adwini pii fɛm asraafo aprɛm pii, na wɔde dade nhama a emu yɛ duru na edi dwuma. Nanso, wɔ hwehwɛ ne nkwagye mu no, emu duru ne wosow yɛ atamfo a ɛho hia. Ahoɔden a ɛkorɔn a ɛbae rɔba tank akwan a wɔde yɛ robɔt ahorow ayɛ nsakrae kɛse wɔ afuw no mu. Mpɛn pii no, wɔde nneɛma a wɔde ayɛ a wɔahyɛ no den na ɛyɛ saa akwan yi, a mpɛn pii no wɔde dade anaa Kevlar nhama a ɛwɔ mu hyehyɛ mu na amma antrɛw bere a wɔma ɛyɛ mmerɛw no.
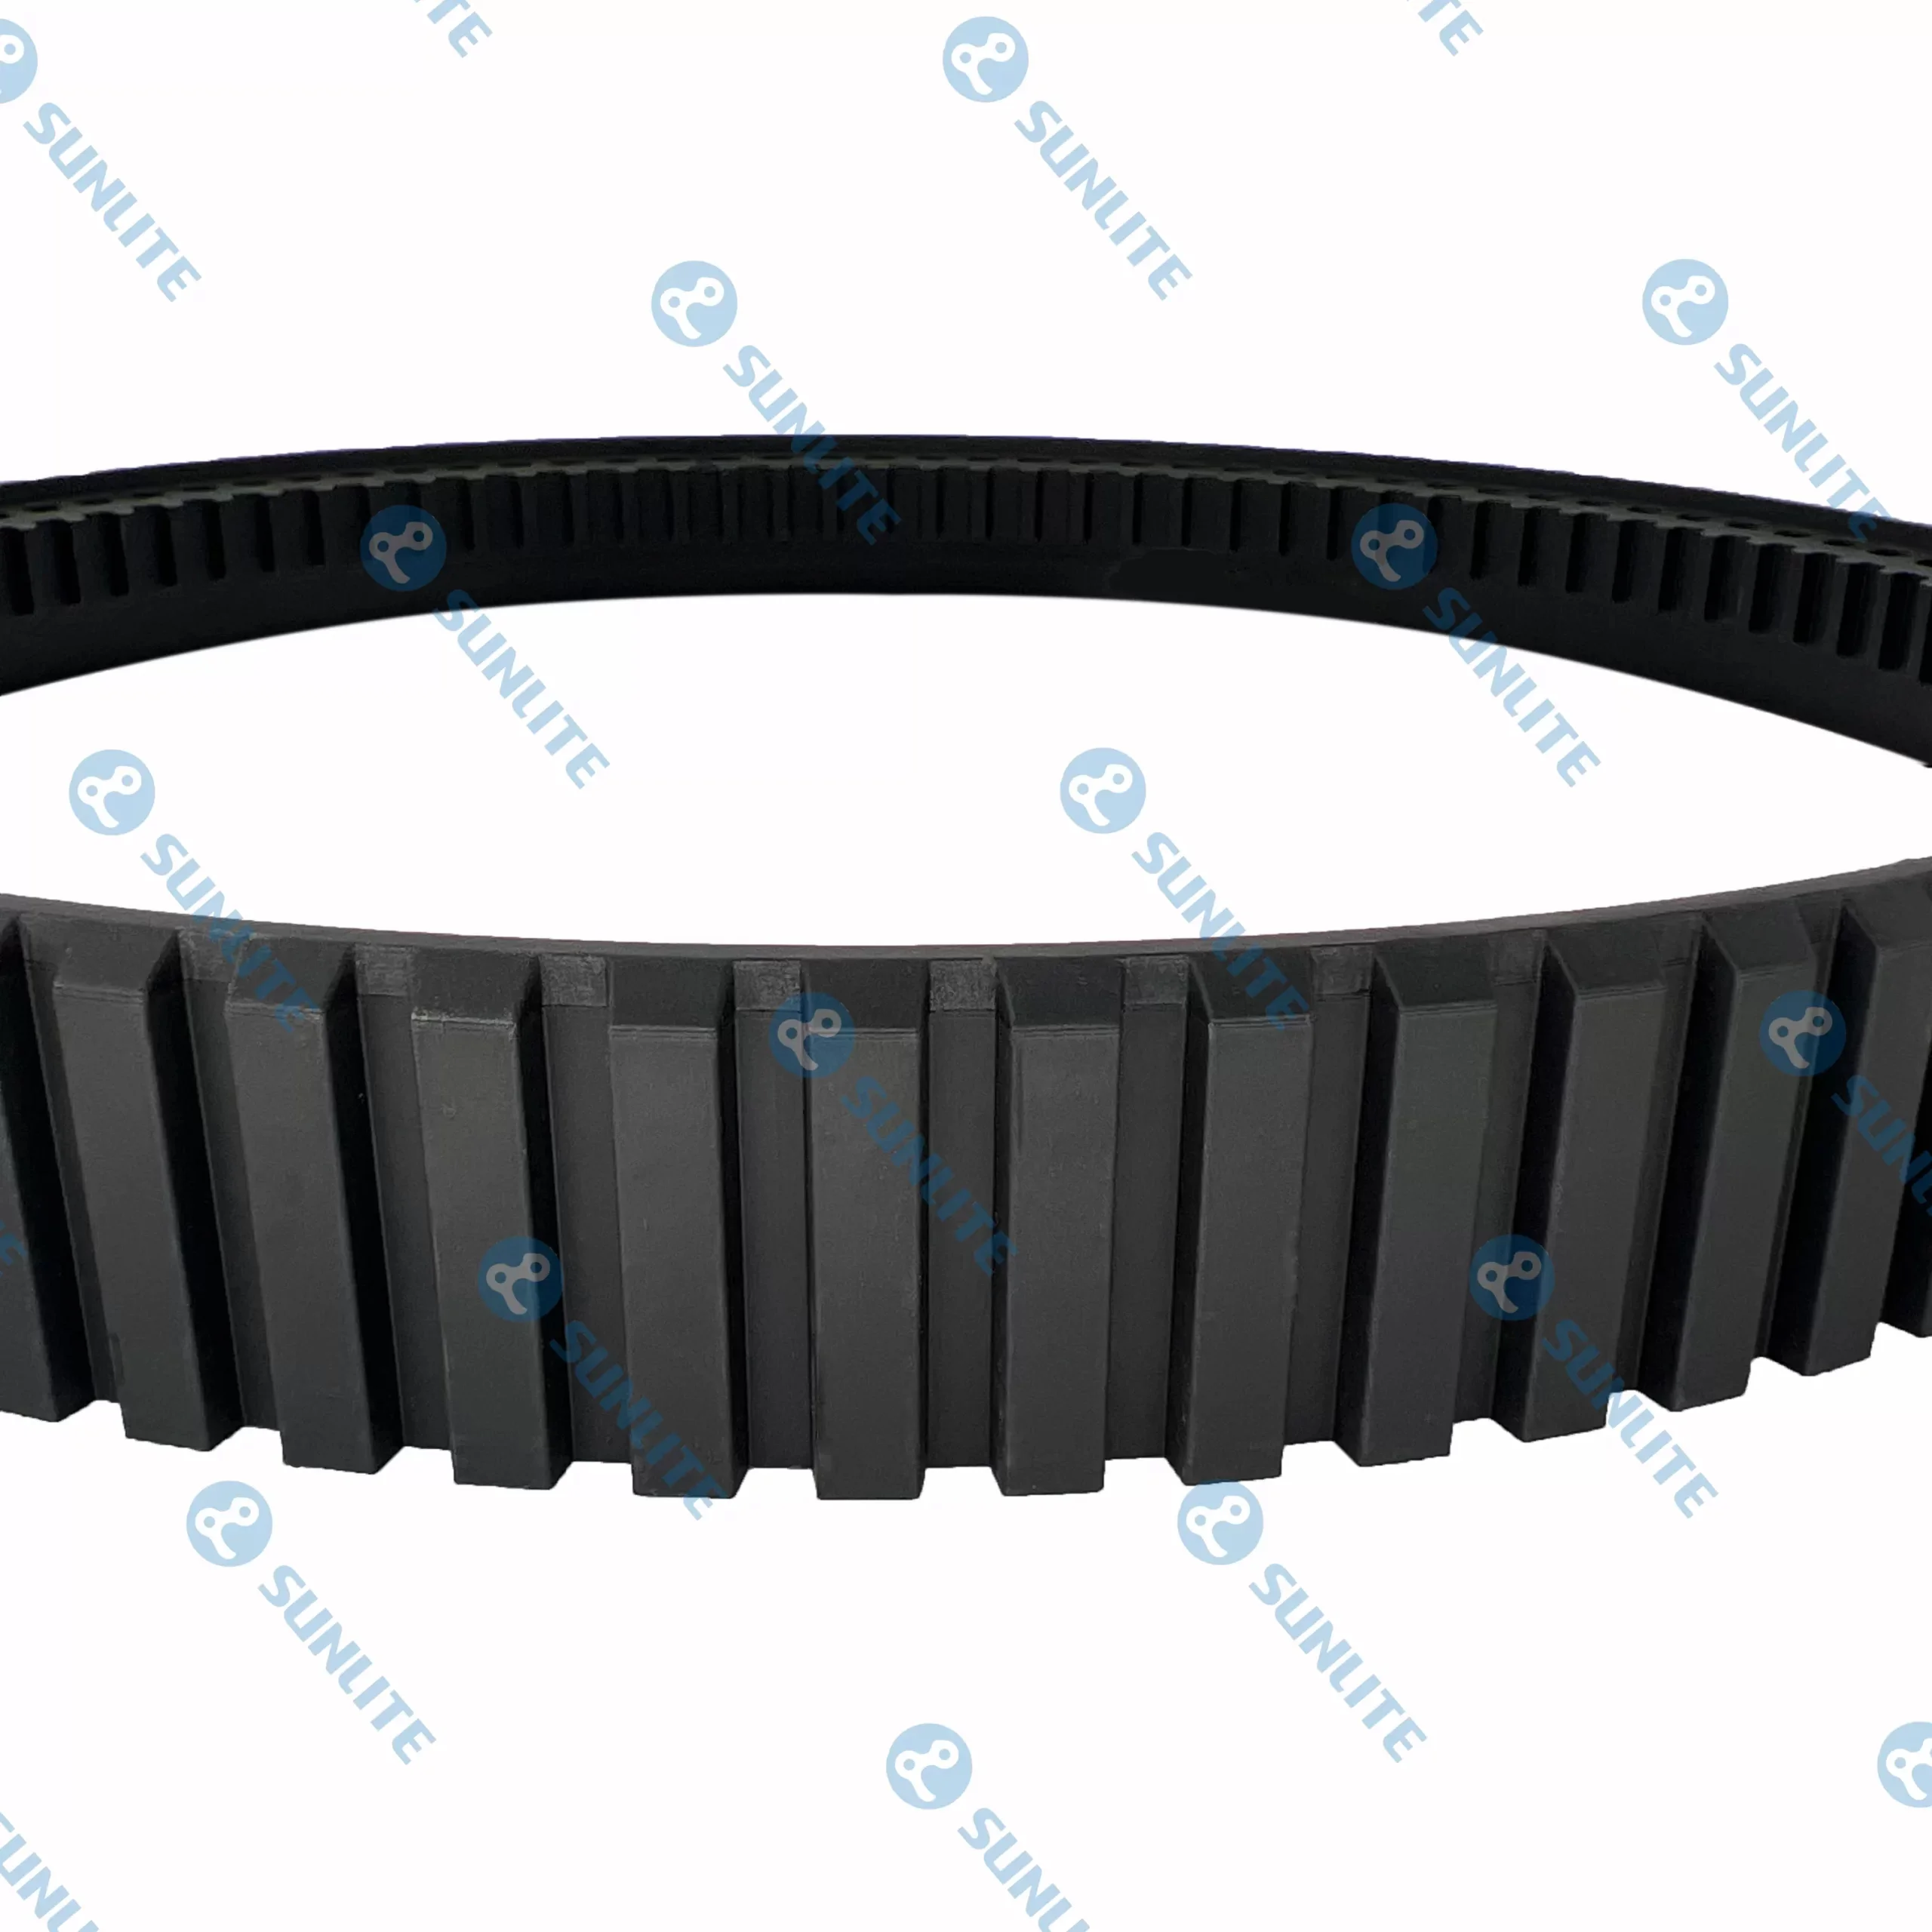
Rɔba a wɔpaw no nyɛ nea ɛfa mu duru a wɔbɛtew so ara kwa ho. Wɔ nkurow akɛse mu hwehwɛ ne nkwagye (USAR) tebea mu no, mpɛn pii no, ɛsɛ sɛ robɔt fa mmeae a ɛyɛ mmerɛw anaasɛ ɛyɛ mmerɛw, te sɛ abohene a wɔayɛ no fɛfɛɛfɛ wɔ abrannaa a abubu anaasɛ dade a ɛyɛ nsu a wɔde akata so wɔ adwumayɛbea bi mu. Bere a dade akwan betumi ahwe ase anaasɛ asɛe fam bi nhyehyɛe a aka no, . rɔba tank akwan a wɔde yɛ robɔt ahorow ma wonya friction coefficient a ɛkorɔn. Rɔba no elasticity ma track no "conform" kakra ne micro-geometry a ɛwɔ debris no mu, wɔ ɔkwan a etu mpɔn so "gripping" birikisi ne paipu anoano. Saa "mfiri keying" yi ne nea ɛma kwan ma a robɔt a wɔde hwehwɛ nneɛma mu a wɔadi akyi sɛ wobɛforo antweri anaasɛ wobɛfa mmeae a ɛkɔ fam digrii 45 a ɛyɛ amamfõ a ɛho ayɛ hare a worenkɔ akyi.
Navigational Geometry wɔ Tracked Inspection Robot mu
A robɔt a wɔde hwehwɛ nneɛma mu a wɔadi akyi ntaa nyɛ adaka a ɛwɔ abɔso abien so kɛkɛ. Mfiridwuma a ɛyɛ nwonwa no fa "flippers" anaa sub-track modules a ɛma robɔt no tumi sesa ne nsusuwii wɔ ɔkwan a ɛyɛ nnam so. Eyi yɛ adannandi mu anammɔn titiriw a wɔfa so yɛ ade caterpillar tracks a wɔde yɛ robɔt ahorow . Ɛdenam kwan no anim anaa akyi afã horow a robɔt no de hyɛ mu no so no, obetumi de ne nsa akɔ soro akɔfa ɔkwan a ɛkorɔn bi ano anaasɛ atrɛw ne ntwahonan no mu de asiw ɔkwan kɛse a ɛda fam abien a abubu ntam no ano.
Saa geometric nsakrae yi hwɛ hu sɛ tumi a ɛtwe ade ba fam no kɔ so tra akwan no nan ase wɔ bere a wɔreyɛ nneɛma a ɛtra so mpo no. Wɔ hwehwɛ ne nkwagye mu no, botae no taa yɛ sɛ wɔde mfoninitwa afiri anaa carbon dioxide sensor bɛkɔ "beae a hwee nni hɔ" a ebia wɔn a wɔBiaraa wɔn ti adidi mu no bɛkyere wɔn. Sɛ robɔt bi dan ne ho a, asɛmpatrɛw adwuma no ba awiei. Gyinabea a ɛtrɛw ne low profile a ɛwɔ awosu mu robɔt tank akwan ma wonya asɛnka agua a ɛyɛ den fi abɔde mu a ɛko tia sɛ ɛbɛdannan, bere mpo a robɔt no kura LIDAR mfiri a emu yɛ duru anaa robɔt nsa wɔ ne soro dan no so no.
Friction a Ɛwɔ Skidding ne Steering mu a Wobedi So mu Robot Tank Akwan a Wɔde Di Dwuma
Mfiridwuma afã horow a ɛyɛ den sen biara no mu biako robɔt tank akwan ne ɔkwan a wɔfa so de kar no di dwuma. Nea ɛnte sɛ kar ahorow a wɔde rack-and-pinion steering di dwuma de dannan ntwahonan no, robɔt dodow no ara a wɔde track di dwuma no de "skid-steering" di dwuma. Nea ɛka eyi ho ne sɛ wobɛka kar biako ntɛmntɛm asen foforo anaasɛ wobɛdan ɔkwan biako akyi bere a ɔfoforo no kɔ n’anim. Bere a eyi ma kwan ma wɔdannan baabi a ɛnyɛ hwee—a ɛho hia wɔ ɔdan a abubu no anohyeto a ɛyɛ den na ɛyɛ hu mu—no, ɛde adwennwen kɛse ba afã horow no so robɔt track ankasa.
Ɛsɛ sɛ mfiri a ɛwɔ mu no yɛ den sɛnea ɛbɛyɛ a ebetumi adi tumi a ɛtwetwe ade yi ho dwuma. Eyi nti na wɔayɛ nkitahodi a ɛda drive sprocket ne track lugs ntam no pɛpɛɛpɛ no. Wɔ a robɔt a wɔde hwehwɛ nneɛma mu a wɔadi akyi , ɛsɛ sɛ track no "pitch" kɔ so yɛ pɛpɛɛpɛ wɔ nhyɛso kɛse mpo ase na amma "de-tracking" (track no hwe ase fi ntwahonan no so). Nnɛyi robɔt a wɔde gye nkurɔfo nkwa taa de nhyehyɛe ahorow a ɛtwetwe ne ho a ɛde nsuten anaa nsu a wɔde yɛ adwuma di dwuma de sie... caterpillar tracks a wɔde yɛ robɔt ahorow taut, na ɛhwɛ hu sɛ sɛ ɔbotan bi kɔhyɛ drive assembly no mu mpo a, track no kɔ so tena hɔ na ɛyɛ adwuma.
Sɛnea Ɛtena Hɔ ne Nsiesiei firi Robot Tank Akwan a Wɔde Di Dwuma wɔ Nneɛma a Atwa Yɛn Ho Ahyia a Ɛyɛ Atamfo mu
Nneɛma a atwa yɛn ho ahyia wɔ nkwagye adwuma bi mu no yɛ nea nnuru ne honam fam afrafra. Mfutuma a efi kɔnkrit a wɔabubu mu no yɛ adwuma te sɛ anhwea krataa wɔ afã horow a ɛrekɔ so, na nsu a egyina hɔ betumi asɛe bearing ahorow a ɛwɔ mu no. Sɛnea wɔyɛɛ no rɔba tank akwan a wɔde yɛ robɔt ahorow mpɛn pii no ɛde "ho-hohoro" tread patterns ka ho. Eyinom yɛ nsu a ɛyɛ ahinanan a ɛde rɔba no abɔde mu a ɛbɔ bere a ɛretwa sprocket no ho ahyia no di dwuma de yi atɛkyɛ ne abo nketewa a anka ɛbɛma afiri no ayɛ basaa no.
Bio nso, sɛnea wɔatoto track no mu rollers no mu no ho hia. Efisɛ a robɔt a wɔde hwehwɛ nneɛma mu a wɔadi akyi ebia ɛho behia sɛ wɔhyɛn adan ase a nsu ayiri afa mu anaasɛ wɔfa ogya a esiw ogya ano aduru mu, wɔtaa de O-ring nsɔano kata mfiri a ɛtwetwe nneɛma a ɛwɔ track frame no mu no so. No robɔt track yɛ adwuma sɛ ahobammɔ a edi kan, na ɛtwetwe nkɛntɛnso a ɛwɔ rebar a ɛyɛ nsensanee ne ahwehwɛ a abubu mu no sɛnea ɛbɛyɛ a ɛlɛtrɔnik mfiri a ɛyɛ mmerɛw a wɔde ahyɛ chassis no mu no kɔ so bɔ ho ban fi akwantu no mu wosow a ano yɛ den no ho.

Sɛ asiane si—sɛ́ ɛyɛ asasewosow, ɔdan a ɛhwe ase, anaa nnuru a ɛyɛ hu a ɛretu—a, nneɛma a atwa yɛn ho ahyia no bɛyɛ nneɛma a asɛe a ɛyɛ nsensanee, mmeae a ɛkɔ fam a entumi nnyina, ne mmeae a ɛyɛ mmerɛw a wontumi nhu.